
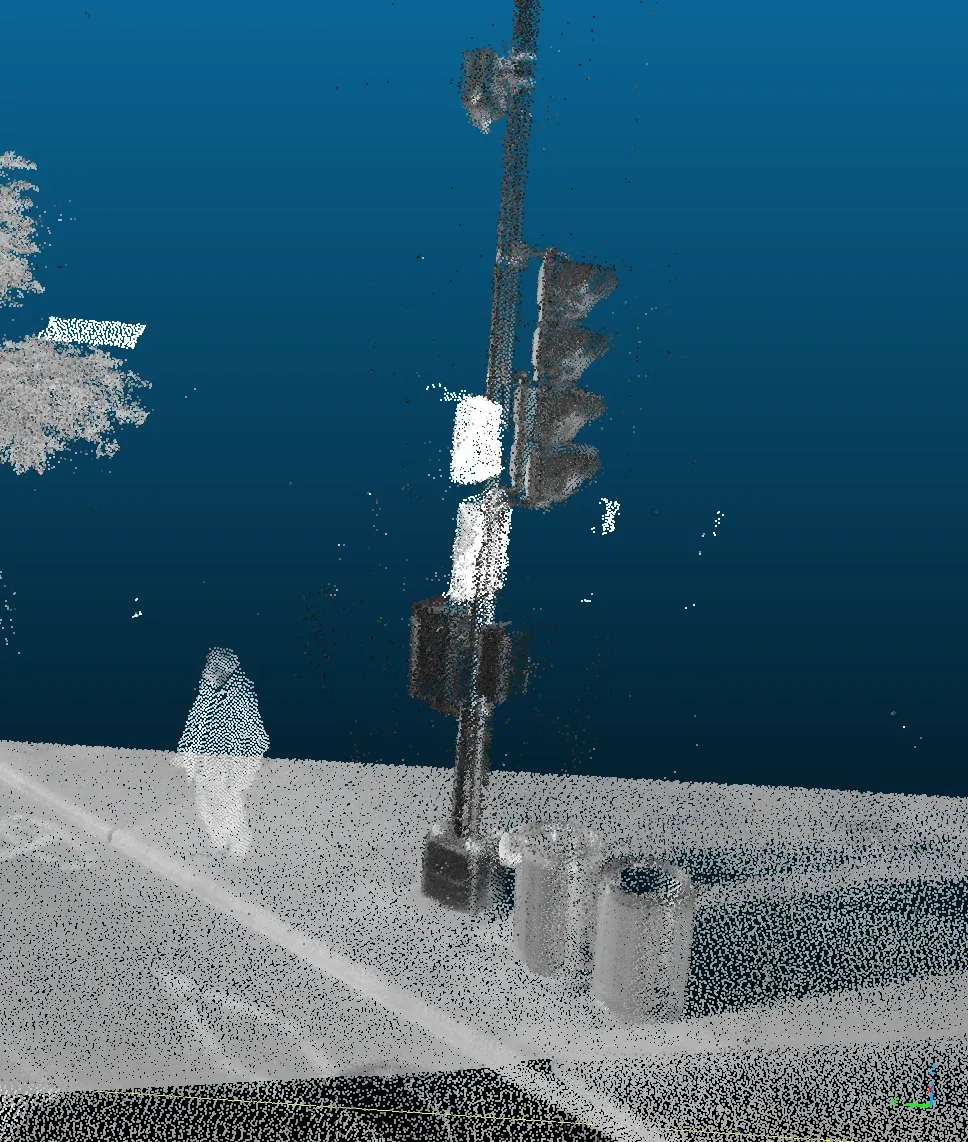
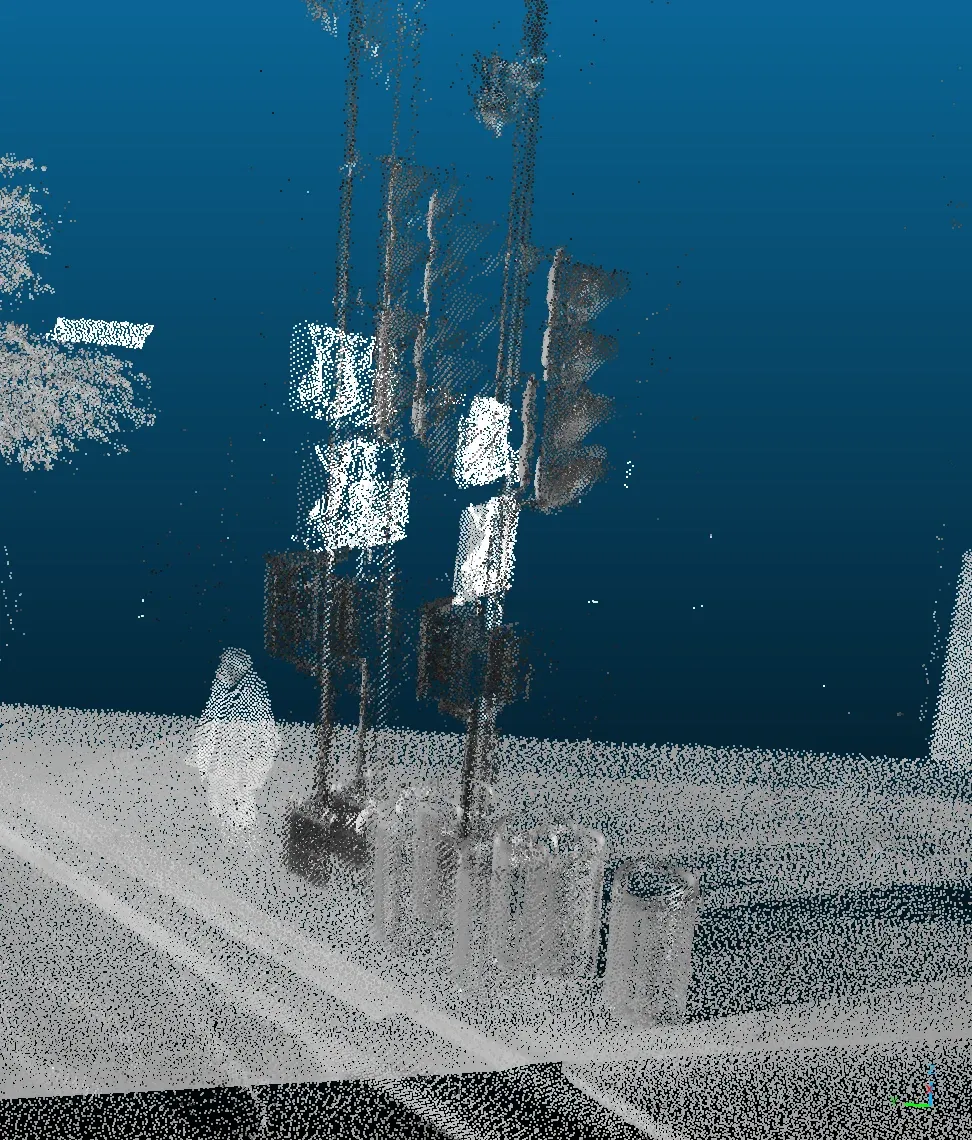
Un nuage de points de cartographie mobile se juge d’abord à l’œil. Un poteau doit être un poteau, une bordure de trottoir une seule marche. Quand un véhicule passe plusieurs fois au même endroit, ce qui arrive constamment en ville, chaque passage doit décrire exactement la même rue. Ce n’est pas toujours le cas : le même mur apparaît alors en deux exemplaires, décalés de quelques centimètres.
Cet article explique d’où vient ce décalage, comment notre algorithme de recalage de trajectoire le corrige sans aucune intervention humaine, et ce que cela change pour tout ce que nous produisons à partir de ces données.
Un camion ne sait jamais exactement où il est
Nos véhicules portent des scanneurs laser, une caméra panoramique et un système de géopositionnement. Les scanneurs mesurent des distances et des angles, des centaines de milliers de fois par seconde. Pour transformer chacune de ces mesures en un point sur la carte, il faut savoir où était le véhicule, et comment il était orienté, à l’instant précis de la mesure. C’est le rôle de la trajectoire.
Cette trajectoire est excellente, mais pas parfaite. Le signal satellite rebondit sur les façades, disparaît sous un viaduc, puis revient. Les capteurs inertiels comblent les trous, puis dérivent doucement. Une petite erreur d’orientation a de grandes conséquences : à 20 m de distance, une erreur de 0,05° déplace un point d’environ 1,7 cm. À 40 m, sur une corniche en haut d’un immeuble, c’est le double.
Tant que le véhicule ne passe qu’une fois, ces erreurs restent invisibles : elles déplacent tout le nuage ensemble. Mais en ville, on repasse. Une intersection est souvent captée deux, trois, cinq fois dans une même journée, à des heures différentes, avec des erreurs de positionnement différentes. Et là, le mur se dédouble.
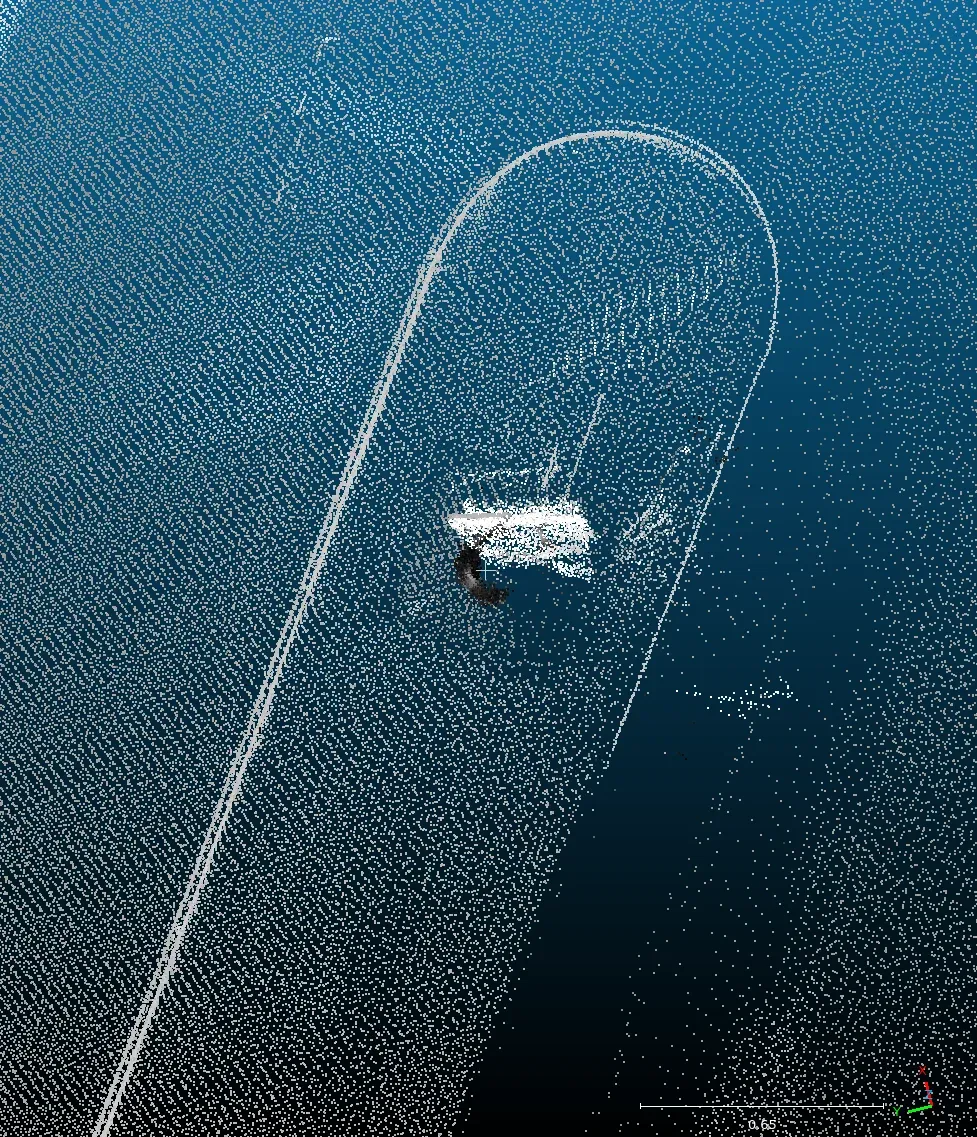
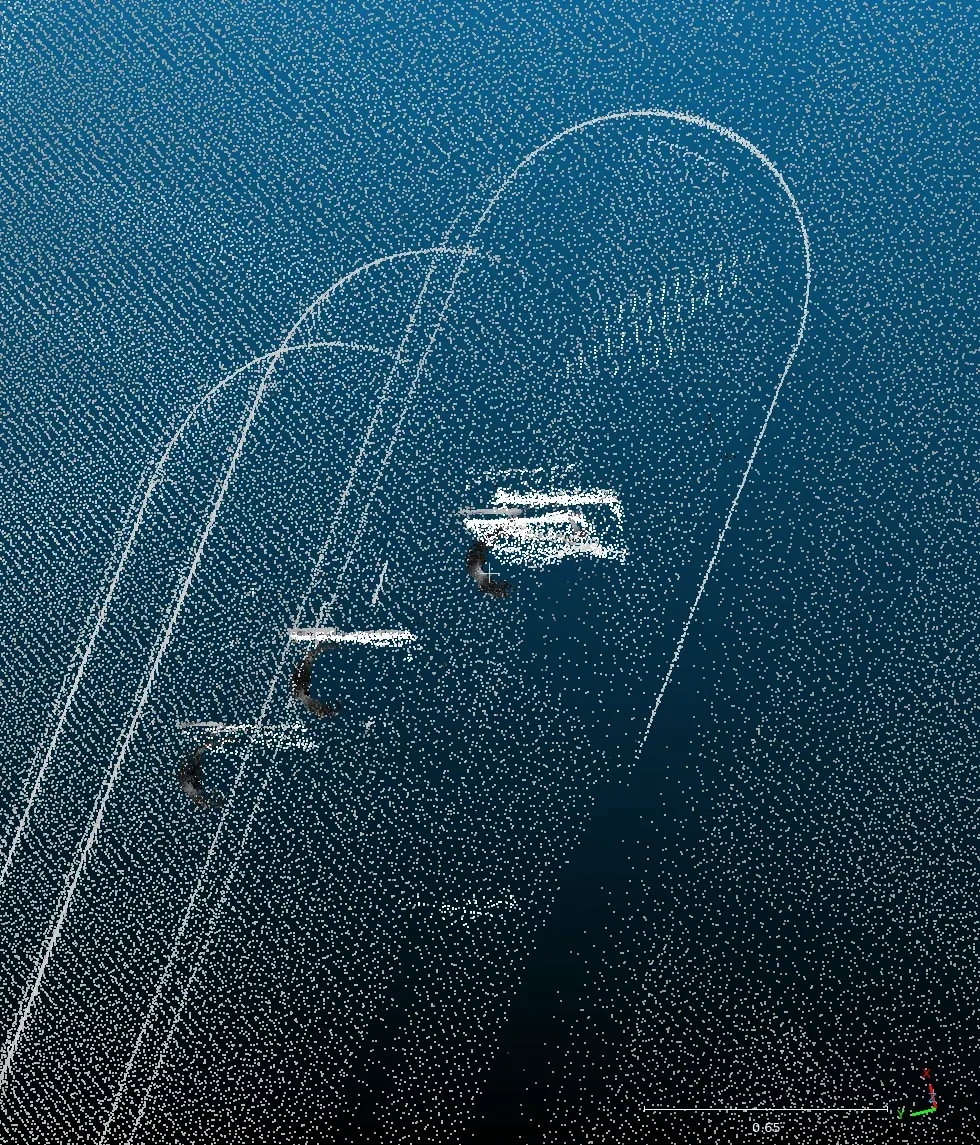 AvantAprès
Un panneau vu de dessus, à une intersection parcourue cinq fois. Avant, le poteau apparaît à trois endroits, à quelques décimètres l’un de l’autre. Après, une seule silhouette, malgré l’une des zones les plus difficiles de la mission.
Ce qu’on faisait jusqu’ici
Jusqu’à cet automne, un désaccord entre passages se corrigeait à la main. Un opérateur repérait le décalage, s’appuyait sur des références indépendantes et vérifiées, comme des points de contrôle, puis saisissait une correction pour le tronçon concerné. La méthode fonctionne, mais elle demande du temps, et une correction saisie à la main déplace essentiellement la position, moins facilement l’orientation.
Automatiser ce recalage est une ambition ancienne chez Jakarto. Le premier directeur technique de l’entreprise en rêvait déjà. Sa vision avait quelques années d’avance sur ce que nous pouvions réellement construire à l’époque : les outils, les données et l’expérience n’étaient pas encore réunis. Le recalage de trajectoire est d’ailleurs une discipline à part entière, à laquelle des logiciels spécialisés sont consacrés.
L’idée : corriger le véhicule, pas le nuage
Le premier choix de conception est aussi le plus important : l’inconnue est la trajectoire, pas le nuage de points.
Il serait tentant de prendre les deux nuages finis et de pousser l’un sur l’autre jusqu’à ce que les murs coïncident. Le résultat serait joli, mais physiquement incohérent. Chaque point livré dépend de la mesure brute du laser, de la position exacte du scanneur sur le véhicule, de la pose du véhicule à cet instant et des transformations de projection. Déplacer le point fini rompt ce lien. Une erreur d’orientation, en particulier, déplace les points d’autant plus qu’ils sont loin : aucune translation du nuage ne peut la reproduire.
Notre algorithme fait donc l’inverse. Il analyse les nuages de points pour en déduire une correction douce de la pose du véhicule tout au long de son trajet. Puis il renvoie la trajectoire corrigée et les mesures laser d’origine dans la même chaîne de géoréférencement que la production. Chaque point corrigé reste produit par un modèle physique cohérent.
Trois principes guident ensuite le calcul.
Aucun passage n’a raison d’office. Recaler le passage B sur le passage A suppose que A est parfait. Si A se trompe de 7 cm et B de 11 cm, on ne fait que transférer l’erreur. Les deux trajectoires sont donc corrigées ensemble, et la confiance que le géopositionnement accorde à chacune décide de la part du désaccord qu’elle absorbe.
Le géopositionnement garde le dernier mot là où la géométrie se tait. Une chaussée plate renseigne bien sur la hauteur, mais pas sur l’avance le long de la rue. Un long mur lisse dit où il se trouve, pas où l’on se trouve le long de lui. Dans ces directions, la correction s’appuie sur le géopositionnement plutôt que de deviner.
La position absolue reste ancrée. Comparer des passages entre eux révèle leurs désaccords, pas l’endroit exact où se trouve la rue. L’algorithme rapproche donc les passages les uns des autres sans faire glisser l’ensemble du relevé : sa position sur la carte reste celle que donne le géopositionnement. Sur une mission de juin 2026, deux passages s’écartaient de 10,3 cm. La correction a été partagée entre eux, et le centre du relevé n’a pas bougé.
Entièrement automatique
Il n’y a aucune intervention humaine dans le processus. L’algorithme repère lui-même les endroits où la mission repasse sur elle-même, mesure les désaccords, calcule la correction et régénère les nuages de points. Il produit aussi, pour chaque mission, des cartes de contrôle avant et après, qui permettent de vérifier le résultat.
Pour s’assurer qu’il trouve la bonne correction, et pas seulement une correction qui superpose les murs, l’algorithme a d’abord été éprouvé sur une rue de synthèse. Des façades et une chaussée y sont parcourues deux fois en sens inverse par un véhicule virtuel, depuis une trajectoire connue. Les mesures simulées passent par la vraie chaîne de géoréférencement. Comme la vérité est connue, on peut mesurer à quelle distance chaque passage corrigé se trouve de l’endroit où il était réellement.
Une dérive de positionnement de 20 cm, injectée dans un passage, est retrouvée à moins d’un centimètre près.
Écart médian entre deux passages captés à 24 minutes d’intervalle, sur 729 m de rue.
Le centre-ville, le pire endroit pour un GPS
Les rues étroites bordées de tours sont le cas le plus difficile pour la navigation par satellite. Une partie du ciel est masquée, les signaux rebondissent sur le verre et le béton, et les passages se multiplient aux intersections. C’est là que les désaccords sont les plus grands.
La mission du 27 octobre 2026, au centre-ville de Montréal, a été recalée le lendemain. Les cartes de contrôle portent sur des zones choisies automatiquement par la chaîne de traitement, là où la mission repasse sur elle-même. Pour chaque point du second passage, elles montrent la distance signée jusqu’à la surface reconstruite par le premier. Le rouge et le bleu indiquent le sens de l’écart, le blanc indique que les deux passages concordent.
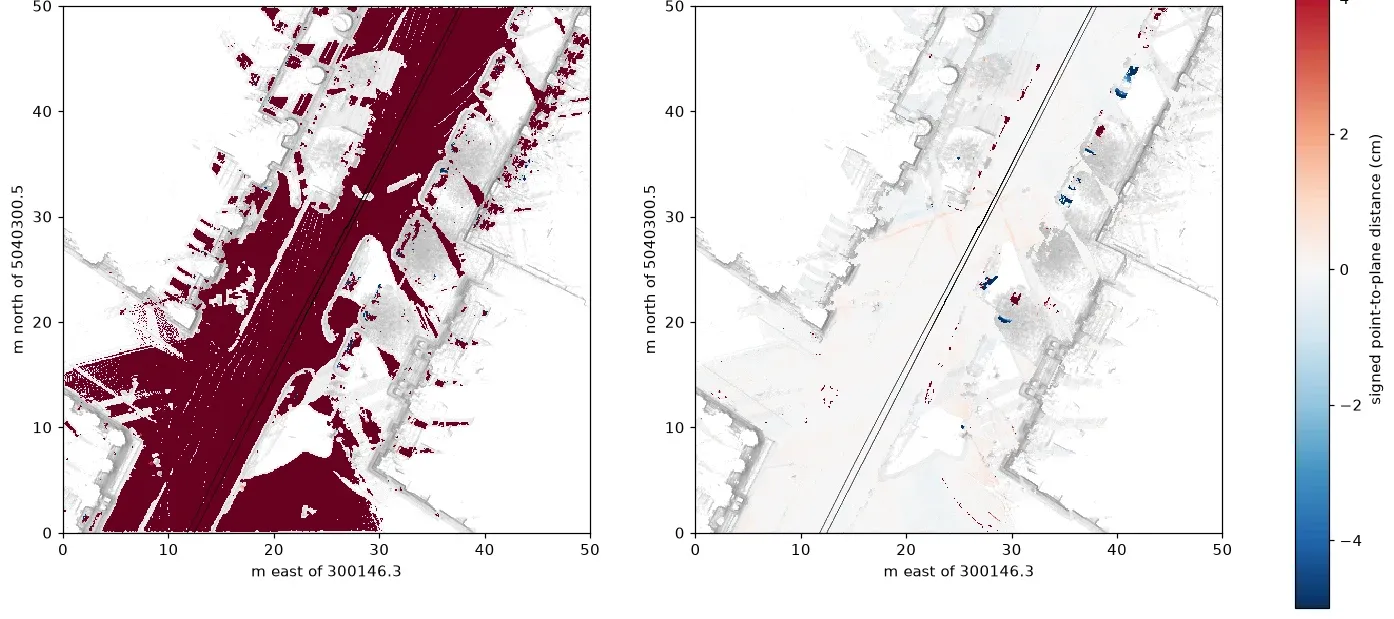
Le sol, sur 50 m × 50 m. À gauche avant, à droite après. Avant, la chaussée du second passage se trouve au-dessus de celle du premier : écart médian de +23,34 cm, sur près d’un million de points. Après, +0,00 cm. Les quelques taches qui restent correspondent vraisemblablement à des objets qui ont bougé entre les passages.
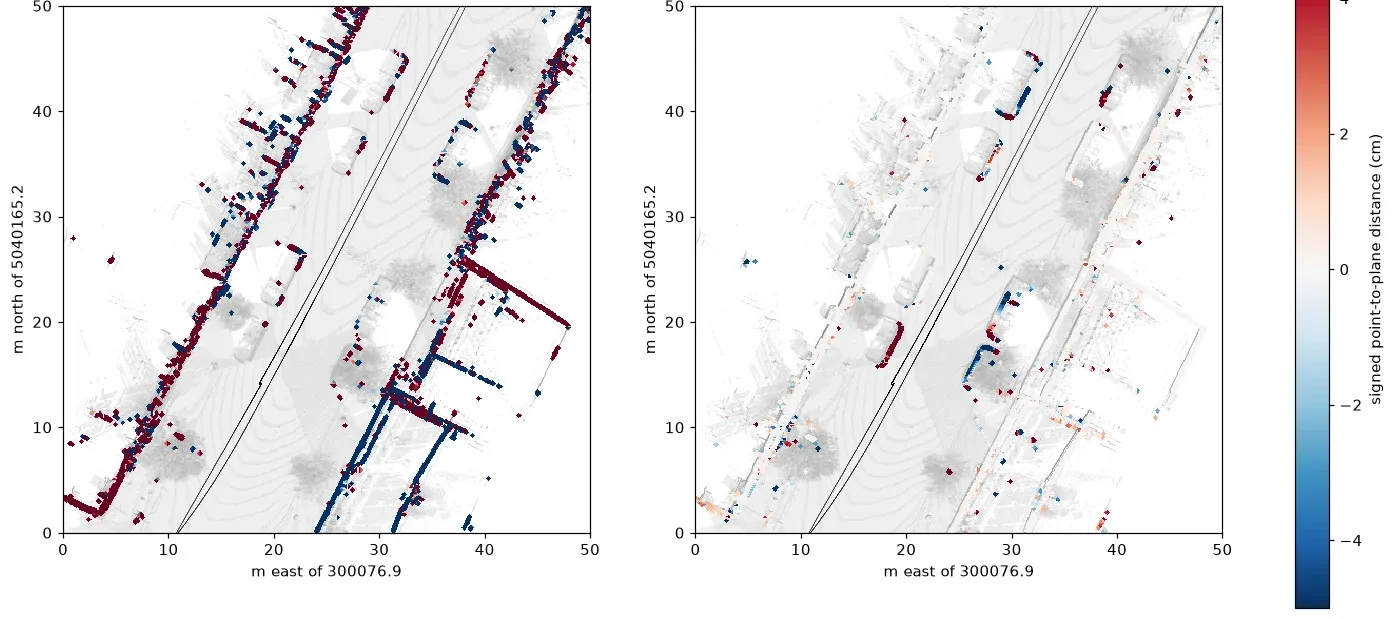
Les murs. À gauche avant, à droite après. Avant, chaque façade est bordée de rouge d’un côté et de bleu de l’autre : c’est le mur dédoublé, vu de dessus. L’écart médian passe de +6,42 cm à +0,02 cm.
Ces deux cartes mesurent l’effet combiné de deux corrections. L’« avant » utilise la trajectoire d’origine et la calibration des scanneurs alors en vigueur. L’« après » utilise la trajectoire recalée et une calibration des scanneurs mise à jour.
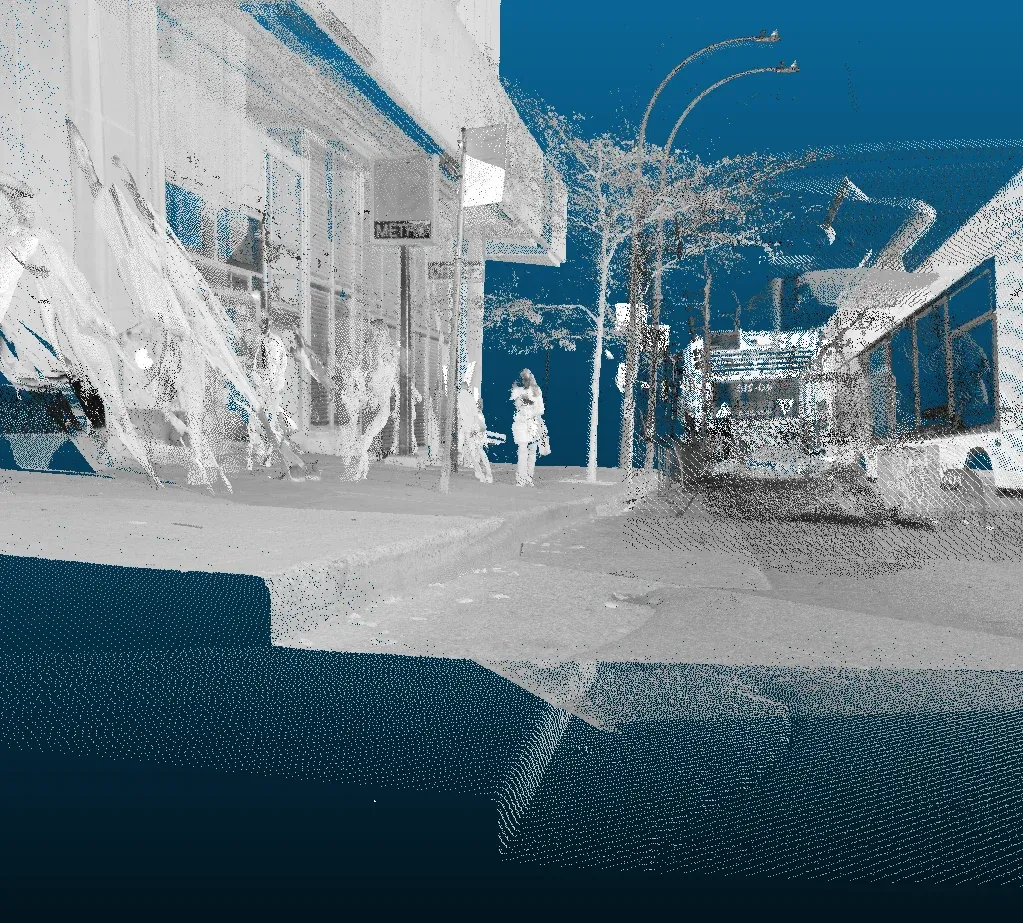 Avant
 Après
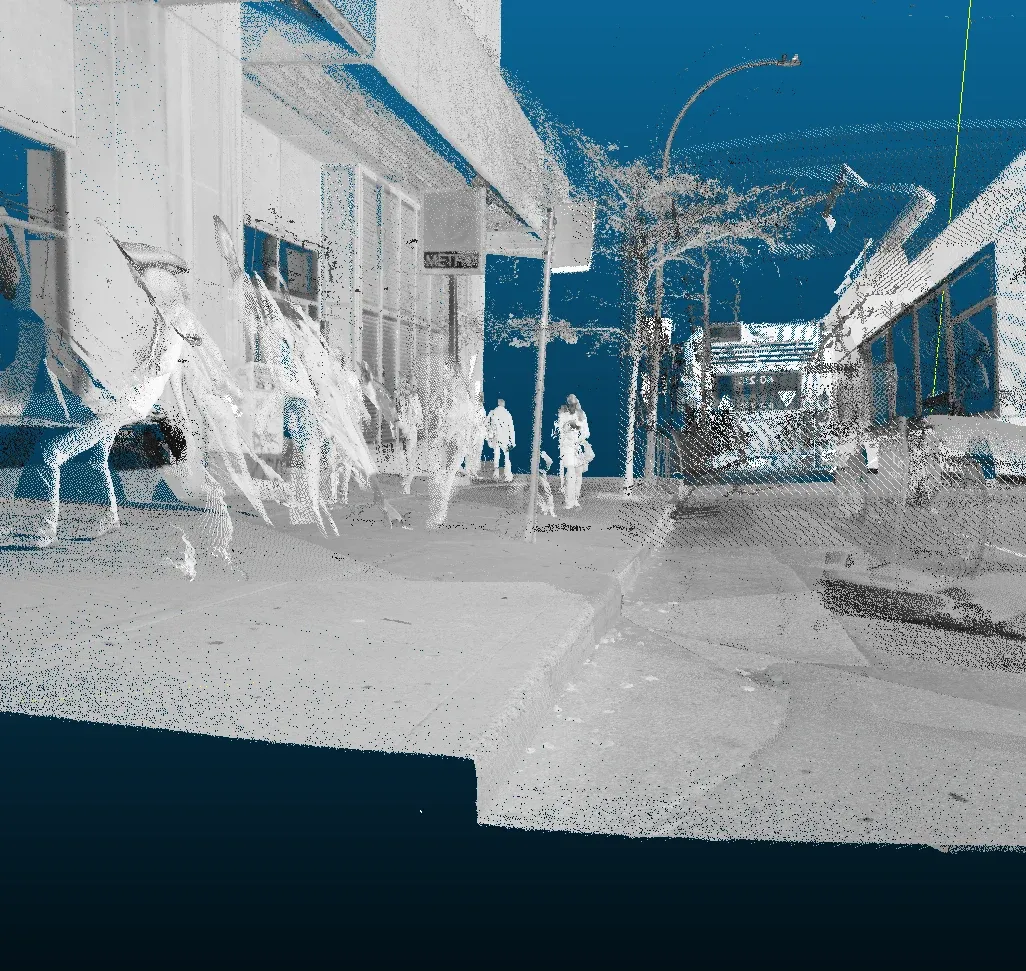
Une entrée de métro. Avant, le trottoir a deux bordures, l’une sous l’autre, et le lampadaire a deux bras. Après, une seule bordure et un seul bras. Les silhouettes floues sur la gauche sont des piétons en mouvement : aucune trajectoire ne peut les rendre nets.
 AvantAprès
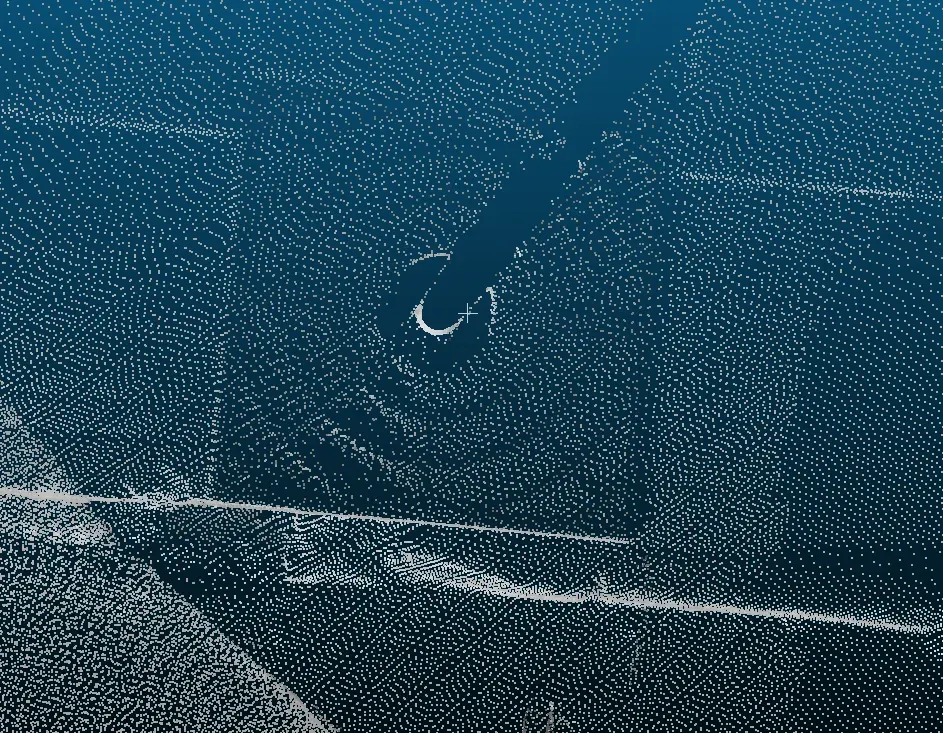
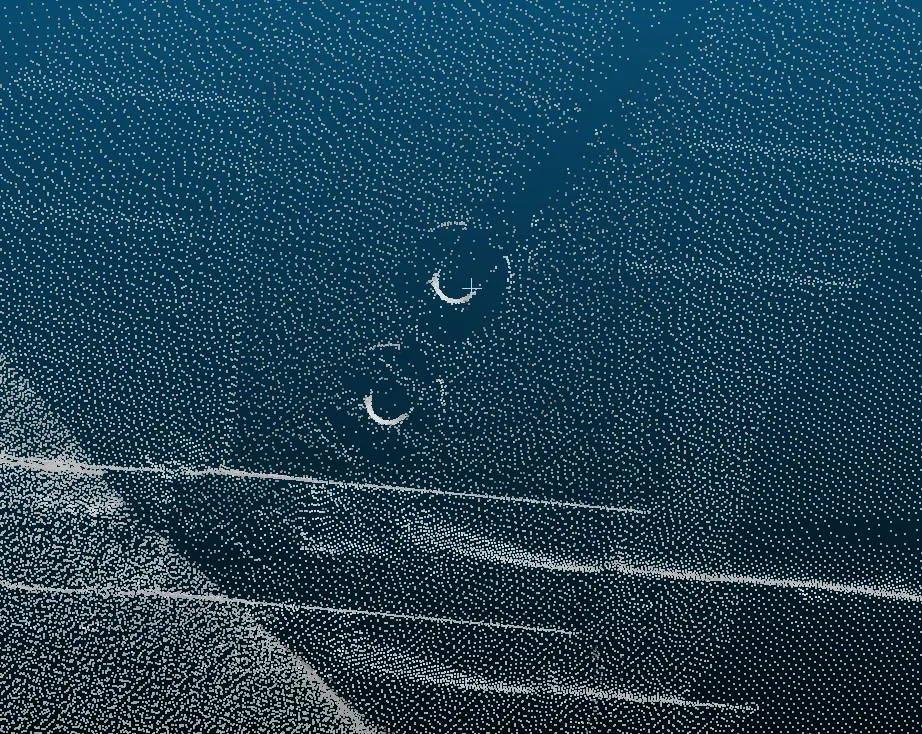
Un poteau vu de dessus. Un poteau rond apparaît comme un arc de cercle dans le nuage. Avant, deux arcs, donc deux poteaux. Après, un seul.
Une corniche à près de 40 m de hauteur. La ligne magenta mesure la hauteur depuis la rue : 39,5 m. C’est là qu’une petite erreur d’orientation se voit le plus, puisqu’elle grandit avec la distance. Après correction, les deux nuages (orange et vert) décrivent la même pierre.
Un dernier contrôle compte autant que les autres : là où la trajectoire d’origine était déjà bonne, la correction ne doit rien dégrader.
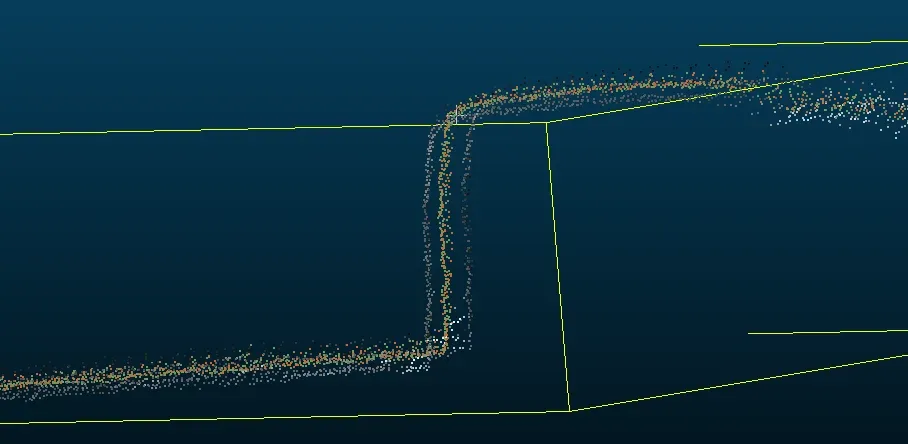
Une bordure de trottoir, en coupe, à un endroit où la trajectoire d’origine était déjà bonne. Les deux passages corrigés, en rouge et en vert, restent superposés : le recalage ne crée pas d’erreur là où il n’y en avait pas.
Bien au-delà du nuage de points
L’algorithme analyse des nuages de points, mais ce qu’il corrige, c’est la trajectoire. Or tout ce que nous produisons dépend de cette trajectoire.
- Les nuages de points deviennent cohérents d’un passage à l’autre : un poteau, une bordure, une façade n’apparaissent qu’une fois.
- Les images panoramiques prennent leur position et leur orientation dans la même trajectoire. En la corrigeant, on améliore la pose de chaque image, et donc la triangulation qui sert à positionner les objets détectés dans les images.
- Les inventaires tirés du nuage de points, comme les arbres et les poteaux, sont plus fiables : un objet qui ne se dédouble plus est bien plus simple à détecter, à mesurer et à dénombrer.
- La fusion entre imagerie et nuage de points est plus juste, et avec elle la colorisation des nuages et tous les produits qui croisent les deux sources.
Un client qui ouvre la visionneuse ne voit pas une trajectoire. Il voit un poteau, un trottoir, une façade. Un nuage net est la première preuve de qualité que nous lui montrons.
Les étapes
- Septembre 2026Développement de l’algorithme et validation sur la rue de synthèse, puis sur une première mission réelle.
- Octobre 2026Intégration à la chaîne de traitement automatisée, avec des cartes de contrôle avant et après pour chaque mission. Déploiement progressif, résultats examinés attentivement mission par mission.
- 27–28 oct. 2026Recalage de la mission du centre-ville de Montréal présentée dans cet article.
- Novembre 2026Le recalage devient une étape à part entière de la chaîne de traitement, appliquée à toutes les missions.
Ces travaux ont été menés par l’équipe de recherche et développement de Jakarto.